زيورخ – إسراء الحرف
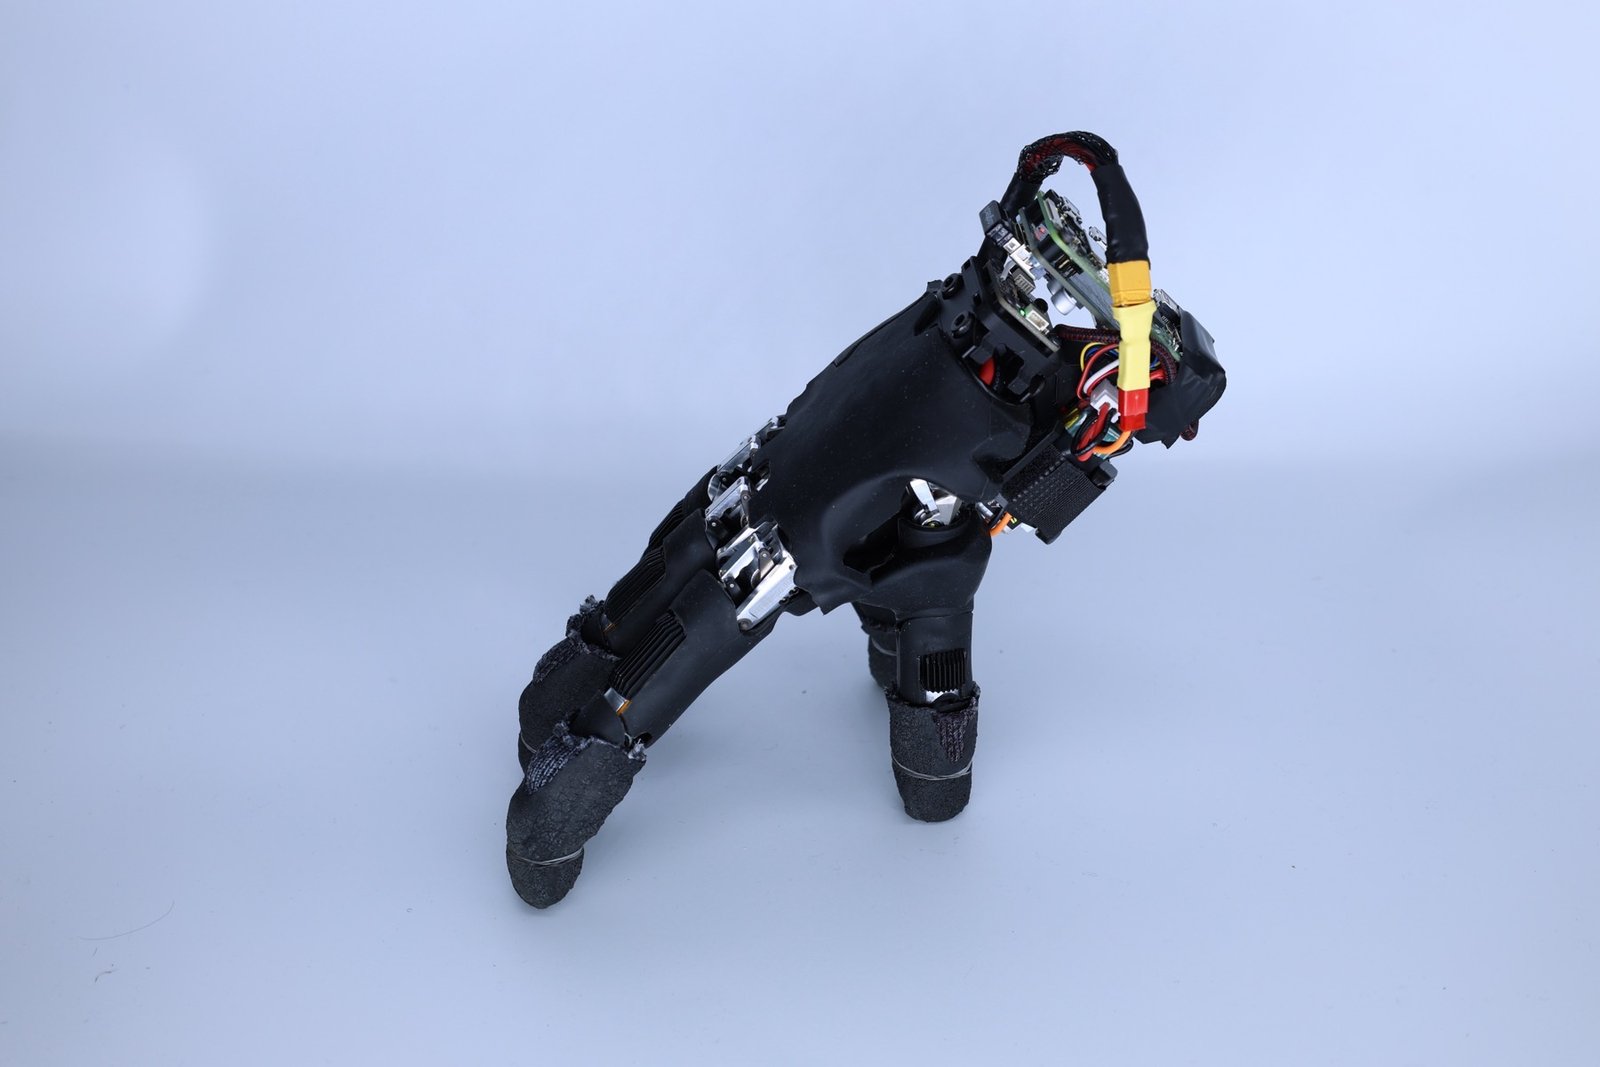
في مشهد يذكّر بأفلام الخيال العلمي، طوّر باحثون في المعهد التقني الفيدرالي بزيورخ (ETH Zurich) يدًا روبوتية تستطيع السير على أصابعها الخمسة، وتغيير اتجاهها، واستعادة وضعها بعد السقوط، إلى جانب الضغط على مفاتيح الحاسوب ودفع أجسام صغيرة، ضمن تجربة بحثية تسعى إلى توسيع وظائف الأجزاء الروبوتية.
وسلّطت الجامعة السويسرية الضوء على الابتكار في 29 أكتوبر 2026، عبر عرض مرئي يُظهر اليد وهي تتحرك دون اتصال بذراع روبوتية. وتستند التجربة إلى ورقة بحثية أولية أتاحها الفريق في سبتمبر 2026، ما يعني أن العرض الإعلامي الأخير ليس تاريخ ابتكار التقنية للمرة الأولى.
شاهد بالفيديو: اليد الروبوتية تمشي وتنهض بعد سقوطها
فيديو توضيحي أصلي للتجربة، من مختبر الروبوتات اللينة في المعهد التقني الفيدرالي بزيورخ (ETH Zurich).
خمسة أصابع تتحول إلى أرجل
يعتمد النظام على يد روبوتية ذات خمسة أصابع و20 مفصلًا متحركًا، مع مكونات للحوسبة والطاقة تتيح لها تنفيذ مهام محددة دون الحاجة إلى توصيل دائم بأسلاك خارجية. ويبلغ وزن النظام، بما يشمل مكوناته الأساسية، نحو 818 غرامًا.
وتؤدي الأصابع هنا وظائف غير مألوفة؛ فهي تحمل وزن اليد وتساعدها على التنقل، ثم تُستخدم للتعامل مع الأشياء. ويزيد اختلاف أطوال الأصابع واتجاهاتها، ولا سيما الإبهام، صعوبة تحقيق التوازن مقارنة بروبوتات تعتمد على أرجل متماثلة.
كيف تعلّمت اليد الحركة؟
استعان الفريق بأسلوب «التعلم المعزز»، وهو تقنية في تعلم الآلة تعتمد على التدريب بالتجربة وتقييم النتائج. وجرى تدريب أنظمة التحكم أولًا في بيئة محاكاة حاسوبية قبل اختبارها على اليد الحقيقية.
وتساعد هذه الأنظمة على تنسيق حركة الأصابع بحيث يمكن لبعضها دفع الجسم إلى الأمام، فيما يحافظ بعضها الآخر على التوازن. ولا تعني هذه القدرة أن الروبوت يمتلك وعيًا أو استقلالية عامة؛ إذ تظل مهاراته محكومة بمهام محددة وظروف اختبار معروفة.
84% نجاحًا في النهوض بعد السقوط
اختبر الباحثون حركة اليد على 14 نوعًا من الأسطح، منها العشب والحصى والأسفلت والبلاط والأسطح المعدنية. وفي اختبار استعادة الوضع بعد السقوط، نجحت اليد في 21 محاولة من أصل 25، بنسبة بلغت 84%.
وفي اختبار الضغط على لوحة المفاتيح، نفذت 29 أمرًا صحيحًا من أصل 32، بنسبة تقارب 91%، من دون استخدام كاميرا لرؤية المفاتيح أثناء تنفيذ الأوامر. لكن موضع اليد كان مضبوطًا مسبقًا، وهو قيد مهم عند تفسير النتائج.
كما أظهرت التجارب قدرتها على دفع جسم صغير نحو موضع مستهدف، مع الاستعانة في هذه المهمة بكاميرا خارجية لتحديد مواقع الجسم والهدف. ولذلك لا يصح وصف جميع وظائفها بأنها ملاحة ذاتية كاملة أو أنها تعمل دائمًا دون تجهيزات مساعدة.
تطبيقات مستقبلية لا تزال قيد البحث
يطرح الابتكار احتمال تطوير روبوتات صغيرة متعددة الوظائف تستطيع الوصول إلى مساحات ضيقة يصعب إدخال الأجهزة الكبيرة إليها، وربما تُستخدم مستقبلًا في الفحص والصيانة أو التعامل مع بعض البيئات الخطرة.
ومن السيناريوهات البحثية المطروحة أن يوصل روبوت أكبر يدًا مستقلة إلى فتحة محدودة، لتتحرك داخلها وتنفذ مهمة، مثل الضغط على زر أو تحريك جسم. غير أن هذه الاستخدامات لا تزال احتمالات مستقبلية؛ ولم يعلن الفريق جاهزية النظام للتشغيل التجاري أو استخدامه فعليًا في عمليات الإنقاذ.
من الخيال العلمي إلى المختبر
حملت الورقة البحثية عنوان Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand، وأعدّها باحثون من مختبر الروبوتات اللينة بالمعهد التقني الفيدرالي بزيورخ. وقد نُشرت نسختها الأولية على منصة «arXiv» في سبتمبر 2026، ولا يعني نشرها على هذه المنصة، بحد ذاته، أنها اجتازت التحكيم العلمي.
وتكشف التجربة عن اتجاه بحثي يسعى إلى جعل الأجزاء الروبوتية متعددة الوظائف، بحيث لا تقتصر اليد على الإمساك بالأشياء، ولا تنحصر الحركة في الأرجل والعجلات.
وبين غرابة المشهد وإمكاناته التقنية، تطرح اليد المتحركة سؤالًا جديدًا: هل تستطيع روبوتات المستقبل إعادة توظيف أجزائها بطرق لم تُصمَّم لها أصلًا؟
الصورة الرئيسية تعبيرية ليد آلية، وليست صورة النموذج الذي طورته ETH Zurich. تصوير: Shahabudin Ibragimov / Unsplash.